

Guidage, navigation et contrôle: savoir où l’on est et agir
Le problème à résoudre
Question de départ. Comment un véhicule sait-il où il est, où il doit aller et quelle commande appliquer sans devenir instable ?
Intuition. Une IMU associe gyromètres et accéléromètres. En intégrant les mesures on propage attitude, vitesse et position, mais les biais s’accumulent.
Repère concret. En intégrant les mesures on propage attitude, vitesse et position, mais les biais s’accumulent.
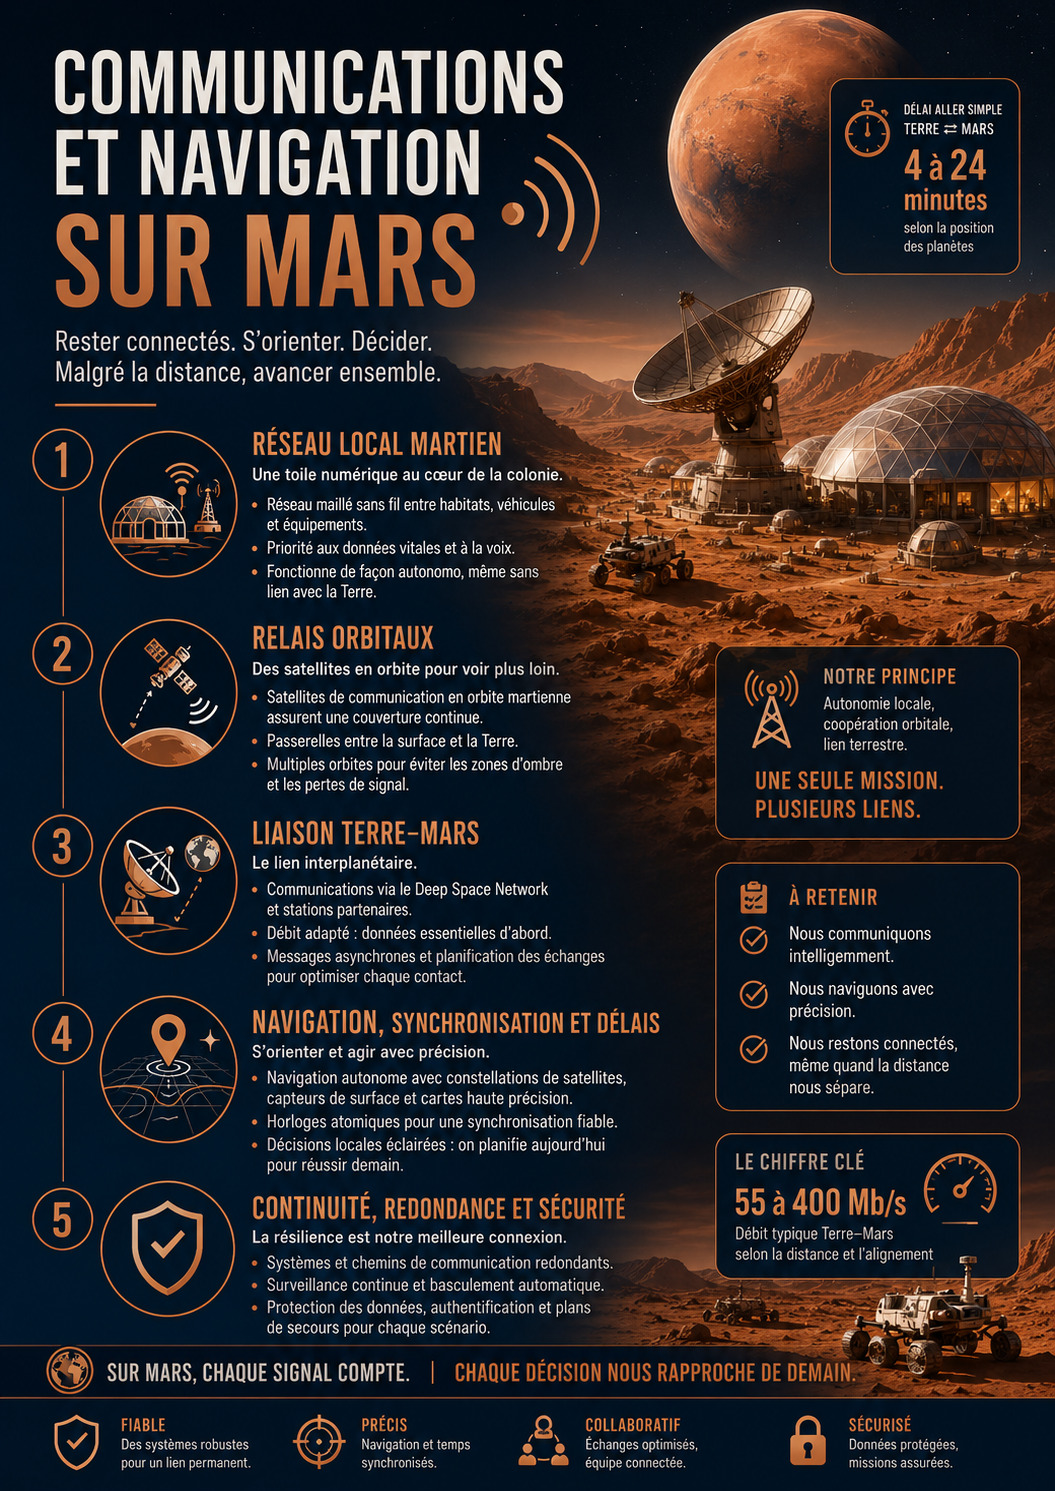
Le GNC — guidage, navigation et contrôle — répond à trois questions différentes. La navigation estime l’état du véhicule; le guidage décide quel état il faut atteindre; le contrôle commande les actionneurs pour réduire l’écart. Les confondre rend les pannes difficiles à diagnostiquer. Ce module construit la boucle pas à pas, des capteurs jusqu’au mode dégradé.
RAMPE ZÉRO PRÉREQUIS · MODULE 08
Comprendre avant de calculer
Un véhicule reçoit des mesures de gyroscopes, étoiles et radio. Il doit savoir où il est, où il doit aller, puis commander ses actionneurs sans créer d'instabilité.
Progression du module — guidage; navigation; contrôle; boucle de rétroaction.
guidage
Définition. Le guidage décide la trajectoire ou l'objectif de mouvement à suivre à partir de la mission et de l'état estimé.
Exemple. Lors d'une correction interplanétaire, le guidage détermine le changement d'état souhaité et la cible de manœuvre.
Piège. Le guidage ne mesure pas directement la position; il dépend de la navigation.
Vérification. Le guidage fournit une consigne ou une trajectoire cible: vérifiez qu’il répond à « où voulons-nous aller? » plutôt qu’à « où sommes-nous? », qui relève de la navigation.
Exercice guidé — guidage
Situation à reconnaître. Le guidage décide la trajectoire ou l'objectif de mouvement à suivre à partir de la mission et de l'état estimé.
Vérification demandée. Le guidage fournit une consigne ou une trajectoire cible: vérifiez qu’il répond à « où voulons-nous aller? » plutôt qu’à « où sommes-nous? », qui relève de la navigation.
Erreur à écarter. Le guidage ne mesure pas directement la position; il dépend de la navigation.
Corrigé raisonné
- Sens précis
- Le guidage décide la trajectoire ou l'objectif de mouvement à suivre à partir de la mission et de l'état estimé.
- Test du cas
- Le guidage fournit une consigne ou une trajectoire cible: vérifiez qu’il répond à « où voulons-nous aller? » plutôt qu’à « où sommes-nous? », qui relève de la navigation.
- Piège exclu
- Le guidage ne mesure pas directement la position; il dépend de la navigation.
- Conséquence opérationnelle
- Dans le cas ce point, l’équipe doit retenir le point suivant: Le guidage ne mesure pas directement la position; il dépend de la navigation.. Toute violation de cette limite impose de requalifier l’état du système avant de poursuivre.
- Quantification
- guidage: relation qualitative ici; aucune unité intrinsèque.
- Vérification
- guidage: confronter conclusion, contrôle et piège de la carte.
navigation
Définition. La navigation estime position, vitesse, attitude et parfois d'autres états à partir de mesures et de modèles.
Exemple. Une centrale inertielle propage un état tandis que des mesures externes corrigent la dérive.
Piège. Une navigation précise peut être incohérente si le repère, l'époque ou les biais de capteurs sont mal définis.
Vérification. La navigation estime l’état présent à partir de mesures: si aucune observation ne peut corriger la dérive du modèle, l’incertitude doit croître avec le temps.
Exercice guidé — navigation
Situation à reconnaître. La navigation estime position, vitesse, attitude et parfois d'autres états à partir de mesures et de modèles.
Vérification demandée. La navigation estime l’état présent à partir de mesures: si aucune observation ne peut corriger la dérive du modèle, l’incertitude doit croître avec le temps.
Erreur à écarter. Une navigation précise peut être incohérente si le repère, l'époque ou les biais de capteurs sont mal définis.
Corrigé raisonné
- Sens précis
- La navigation estime position, vitesse, attitude et parfois d'autres états à partir de mesures et de modèles.
- Test du cas
- La navigation estime l’état présent à partir de mesures: si aucune observation ne peut corriger la dérive du modèle, l’incertitude doit croître avec le temps.
- Piège exclu
- Une navigation précise peut être incohérente si le repère, l'époque ou les biais de capteurs sont mal définis.
- Conséquence opérationnelle
- Ce principe devient opérationnel seulement si la mesure et le modèle racontent la même chose. Dans ce module, La navigation estime l’état présent à partir de mesures: si aucune observation ne peut corriger la dérive du modèle, l’incertitude doit croître avec le temps.; sinon la marge ou le mode retenu doit être réévalué.
- Quantification
- navigation: relation qualitative ici; aucune unité intrinsèque.
- Vérification
- navigation: confronter conclusion, contrôle et piège de la carte.
contrôle
Définition. Le contrôle transforme un objectif de guidage en commandes physiques et corrige les écarts grâce à une boucle de rétroaction.
Exemple. Un contrôleur d'attitude commande roues de réaction ou propulseurs pour réduire une erreur d'orientation.
Piège. Un gain trop agressif peut provoquer oscillations ou saturation des actionneurs.
Le contrôle transforme un écart entre consigne et état en action: un signe inversé dans la commande amplifie l’erreur au lieu de la réduire.
Exercice guidé — contrôle
Situation à reconnaître. Le contrôle transforme un objectif de guidage en commandes physiques et corrige les écarts grâce à une boucle de rétroaction.
Vérification demandée. Le contrôle transforme un écart entre consigne et état en action: un signe inversé dans la commande amplifie l’erreur au lieu de la réduire.
Erreur à écarter. Un gain trop agressif peut provoquer oscillations ou saturation des actionneurs.
Corrigé raisonné
- Sens précis
- Le contrôle transforme un objectif de guidage en commandes physiques et corrige les écarts grâce à une boucle de rétroaction.
- Test du cas
- Le contrôle transforme un écart entre consigne et état en action: un signe inversé dans la commande amplifie l’erreur au lieu de la réduire.
- Piège exclu
- Un gain trop agressif peut provoquer oscillations ou saturation des actionneurs.
- Conséquence opérationnelle
- Un contrôleur d'attitude commande roues de réaction ou propulseurs pour réduire une erreur d'orientation.
- Quantification
- contrôle: relation qualitative ici; aucune unité intrinsèque.
- Vérification
- contrôle: confronter conclusion, contrôle et piège de la carte.
boucle de rétroaction
Définition. Une boucle de rétroaction mesure un écart, calcule une correction, agit puis mesure à nouveau le résultat.
Exemple. Un thermostat est un exemple quotidien simple; un contrôle d'attitude applique la même logique avec une dynamique plus complexe.
Piège. Un capteur retardé ou bruité peut dégrader une boucle qui serait stable avec une mesure idéale.
Vérification. Perturbez mentalement la sortie: une rétroaction stabilisante doit produire une action qui s’oppose à l’écart, pas qui le renforce.
Exercice guidé — boucle de rétroaction
Situation à reconnaître. Une boucle de rétroaction mesure un écart, calcule une correction, agit puis mesure à nouveau le résultat.
Vérification demandée. Perturbez mentalement la sortie: une rétroaction stabilisante doit produire une action qui s’oppose à l’écart, pas qui le renforce.
Erreur à écarter. Un capteur retardé ou bruité peut dégrader une boucle qui serait stable avec une mesure idéale.
Corrigé raisonné
- Sens précis
- Une boucle de rétroaction mesure un écart, calcule une correction, agit puis mesure à nouveau le résultat.
- Test du cas
- Perturbez mentalement la sortie: une rétroaction stabilisante doit produire une action qui s’oppose à l’écart, pas qui le renforce.
- Piège exclu
- Un capteur retardé ou bruité peut dégrader une boucle qui serait stable avec une mesure idéale.
- Conséquence opérationnelle
- La conséquence pratique de ce point est de relier le calcul à un critère observable. Ici, Perturbez mentalement la sortie: une rétroaction stabilisante doit produire une action qui s’oppose à l’écart, pas qui le renforce.; un écart à cette relation déclenche une vérification des données et hypothèses.
Guidage, navigation et contrôle : mini-leçons quantitatives
Erreur de suivi
- 1 — Question concrète
- Que permet de calculer «e = r − y» dans le contexte de «Erreur de suivi» ?
- 2 — Intuition sans symboles
- Le contrôleur compare la consigne à l’état estimé ou mesuré ; leur différence est l’erreur qu’il doit réduire.
- 3 — Grandeurs
- e : erreur ; r : référence ou consigne ; y : mesure ou estimation.
- 4 — Formule
- e = r − y
- 5 — Lecture
- « L’erreur e égale la consigne r moins la valeur mesurée y. »
- 6 — Symboles et sens
- e : erreur ; r : référence ou consigne ; y : mesure ou estimation.
- 7 — Prononciation
- La ligne « Lecture » ci-dessus donne la lecture orale de référence pour « Erreur de suivi ». Les indices, exposants et groupements éventuels doivent être prononcés lorsqu’ils changent le sens de la relation.
- 8 — Unités
- Même unité pour e, r et y, par exemple degrés.
- 9 — Convention
- Pour « Erreur de suivi », remplacer les valeurs sans changer en cours de calcul le référentiel, la base de temps, la frontière du système ni la convention de signe. Unités annoncées : Même unité pour e, r et y, par exemple degrés.
- 10 — Pourquoi cette opération
- Soustraire l’état observé à la consigne donne le décalage signé à corriger.
- 11 — Hypothèses
- Même repère, même signe et même instant pour r et y.
- 12 — Contrôle d’unités
- Même unité pour e, r et y, par exemple degrés. Vérifier que les unités se simplifient jusqu’à celle de la grandeur recherchée.
- 13 — Cas numérique
- Avec r = 10° et y = 8°, e = 10−8 = +2°.
- 14 — Pourquoi le calcul fonctionne
- Soustraire l’état observé à la consigne donne le décalage signé à corriger.
- 15 — Contrôle algébrique
- y + e doit redonner r.
- 16 — Estimation mentale
- 10 moins 8 donne immédiatement 2°.
- 17 — Interprétation
- Le signe indique de quel côté de la consigne se trouve l’état estimé.
- 18 — Ce que le résultat ne prouve pas
- Pour « Erreur de suivi », le nombre obtenu répond uniquement au modèle « e = r − y » dans le scénario déclaré. Il ne démontre ni la qualité des données d’entrée ni la validité du modèle dans d’autres conditions.
- 19 — Sensibilité
- Une mesure plus proche de la consigne réduit |e| ; une erreur de mesure peut au contraire déplacer artificiellement e.
- 20 — Exercices guidé et autonome
Exercice guidé. r = 15° et y = 11°.
Correction guidée détaillée — ouvrir après avoir essayé
e = 15−11 = +4°.
Exercice autonome. r = 5° et y = 7°.
Correction autonome — ouvrir après avoir essayé
e = 5−7 = −2° ; le signe s’inverse car l’estimation dépasse la consigne.
- 21 — Décision mission
- Vérifier la convention de signe avant de fermer une boucle de contrôle.
Commande proportionnelle
- 1 — Question concrète
- Que permet de calculer «u = K × e» dans le contexte de «Commande proportionnelle» ?
- 2 — Intuition sans symboles
- Une commande proportionnelle réagit à l’erreur en lui appliquant un gain : grande erreur, grande correction.
- 3 — Grandeurs
- u : commande ; K : gain proportionnel ; e : erreur.
- 4 — Formule
- u = K × e
- 5 — Lecture
- « La commande u égale le gain K multiplié par l’erreur e. »
- 6 — Symboles et sens
- u : commande ; K : gain proportionnel ; e : erreur.
- 7 — Prononciation
- La ligne « Lecture » ci-dessus donne la lecture orale de référence pour « Commande proportionnelle ». Les indices, exposants et groupements éventuels doivent être prononcés lorsqu’ils changent le sens de la relation.
- 8 — Unités
- Unité de u = unité de K × unité de e.
- 9 — Convention
- Pour « Commande proportionnelle », remplacer les valeurs sans changer en cours de calcul le référentiel, la base de temps, la frontière du système ni la convention de signe. Unités annoncées : Unité de u = unité de K × unité de e.
- 10 — Pourquoi cette opération
- La multiplication traduit le choix de sensibilité de la commande à l’erreur.
- 11 — Hypothèses
- Régime où une loi proportionnelle locale est pertinente et sans saturation.
- 12 — Contrôle d’unités
- Unité de u = unité de K × unité de e. Vérifier que les unités se simplifient jusqu’à celle de la grandeur recherchée.
- 13 — Cas numérique
- Avec e = 2° et K = 0,5 unité/°, u = 0,5×2 = 1,0 unité de commande.
- 14 — Pourquoi le calcul fonctionne
- La multiplication traduit le choix de sensibilité de la commande à l’erreur.
- 15 — Contrôle algébrique
- u/K doit redonner e = 2°.
- 16 — Estimation mentale
- Un gain d’un demi appliqué à deux unités d’erreur donne une unité de commande.
- 17 — Interprétation
- K trop faible corrige lentement ; K trop élevé peut favoriser oscillation ou saturation.
- 18 — Ce que le résultat ne prouve pas
- Pour « Commande proportionnelle », le nombre obtenu répond uniquement au modèle « u = K × e » dans le scénario déclaré. Il ne démontre ni la qualité des données d’entrée ni la validité du modèle dans d’autres conditions.
- 19 — Sensibilité
- À e fixe, u varie linéairement avec K jusqu’aux limites du système.
- 20 — Exercices guidé et autonome
Exercice guidé. K = 0,8 unité/° et e = 1,5°.
Correction guidée détaillée — ouvrir après avoir essayé
u = 0,8×1,5 = 1,20 unité.
Exercice autonome. K = 0,3 unité/° et e = −4°.
Correction autonome — ouvrir après avoir essayé
u = 0,3×(−4) = −1,2 unité ; le signe suit celui de l’erreur.
- 21 — Décision mission
- Choisir K avec stabilité, saturation et dynamique réelles, pas sur ce calcul seul.
Accumulation d’un biais d’accéléromètre
- 1 — Question concrète
- Que permet de calculer «Δv_biais ≈ b_a × t» dans le contexte de «Accumulation d’un biais d’accéléromètre» ?
- 2 — Intuition sans symboles
- Un petit biais d’accélération persistant s’intègre dans le temps et devient une erreur de vitesse mesurable.
- 3 — Grandeurs
- Δv_biais : erreur de vitesse ; b_a : biais d’accélération ; t : durée.
- 4 — Formule
- Δv_biais ≈ b_a × t
- 5 — Lecture
- « Delta vé dû au biais est approximativement égal au biais d’accélération b indice a multiplié par le temps t. »
- 6 — Symboles et sens
- Δv_biais : erreur de vitesse ; b_a : biais d’accélération ; t : durée.
- 7 — Prononciation
- La ligne « Lecture » ci-dessus donne la lecture orale de référence pour « Accumulation d’un biais d’accéléromètre ». Les indices, exposants et groupements éventuels doivent être prononcés lorsqu’ils changent le sens de la relation.
- 8 — Unités
- Δv en m/s ; b_a en m/s² ; t en s.
- 9 — Convention
- Pour « Accumulation d’un biais d’accéléromètre », remplacer les valeurs sans changer en cours de calcul le référentiel, la base de temps, la frontière du système ni la convention de signe. Unités annoncées : Δv en m/s ; b_a en m/s² ; t en s.
- 10 — Pourquoi cette opération
- Une accélération constante intégrée pendant t produit un changement de vitesse égal à son produit par le temps.
- 11 — Hypothèses
- Biais considéré constant sur l’intervalle.
- 12 — Contrôle d’unités
- Δv en m/s ; b_a en m/s² ; t en s. Vérifier que les unités se simplifient jusqu’à celle de la grandeur recherchée.
- 13 — Cas numérique
- Avec b_a = 1×10⁻⁴ m/s² pendant 1 000 s, Δv_biais = 0,10 m/s.
- 14 — Pourquoi le calcul fonctionne
- Une accélération constante intégrée pendant t produit un changement de vitesse égal à son produit par le temps.
- 15 — Contrôle algébrique
- Δv/t doit retrouver 1×10⁻⁴ m/s².
- 16 — Estimation mentale
- Un dix-millième de m/s² pendant mille secondes donne un dixième de m/s.
- 17 — Interprétation
- Ce calcul montre pourquoi recalage et estimation de biais sont indispensables à la navigation autonome.
- 18 — Ce que le résultat ne prouve pas
- Pour « Accumulation d’un biais d’accéléromètre », le nombre obtenu répond uniquement au modèle « Δv_biais ≈ b_a × t » dans le scénario déclaré. Il ne démontre ni la qualité des données d’entrée ni la validité du modèle dans d’autres conditions.
- 19 — Sensibilité
- Doubler le temps double l’erreur de vitesse si le biais reste constant.
- 20 — Exercices guidé et autonome
Exercice guidé. b_a = 2×10⁻⁴ m/s² pendant 600 s.
Correction guidée détaillée — ouvrir après avoir essayé
Δv = 2×10⁻⁴×600 = 0,12 m/s.
Exercice autonome. b_a = 5×10⁻⁵ m/s² pendant 2 000 s.
Correction autonome — ouvrir après avoir essayé
Δv = 5×10⁻⁵×2 000 = 0,10 m/s.
- 21 — Décision mission
- Fixer fréquence de recalage et budget d’erreur avant que le biais ne consomme la marge de navigation.
Erreur transversale de petit angle
- 1 — Question concrète
- Que permet de calculer «x ≈ R × θ» dans le contexte de «Erreur transversale de petit angle» ?
- 2 — Intuition sans symboles
- Une petite erreur angulaire devient une erreur latérale qui augmente avec la distance à la cible.
- 3 — Grandeurs
- x : erreur transversale ; R : distance ; θ : erreur angulaire en radians.
- 4 — Formule
- x ≈ R × θ
- 5 — Lecture
- « L’erreur transversale x est approximativement égale à la distance R multipliée par le petit angle thêta. »
- 6 — Symboles et sens
- x : erreur transversale ; R : distance ; θ : erreur angulaire en radians.
- 7 — Prononciation
- La ligne « Lecture » ci-dessus donne la lecture orale de référence pour « Erreur transversale de petit angle ». Les indices, exposants et groupements éventuels doivent être prononcés lorsqu’ils changent le sens de la relation.
- 8 — Unités
- x et R dans la même unité de longueur ; θ en radians.
- 9 — Convention
- Pour « Erreur transversale de petit angle », remplacer les valeurs sans changer en cours de calcul le référentiel, la base de temps, la frontière du système ni la convention de signe. Unités annoncées : x et R dans la même unité de longueur ; θ en radians.
- 10 — Pourquoi cette opération
- Pour un petit angle, la longueur d’arc et la tangente sont approximativement égales à Rθ.
- 11 — Hypothèses
- Petit angle exprimé en radians et distance bien définie.
- 12 — Contrôle d’unités
- x et R dans la même unité de longueur ; θ en radians. Vérifier que les unités se simplifient jusqu’à celle de la grandeur recherchée.
- 13 — Cas numérique
- À R = 8 000 m et θ = 0,15°×π/180 = 0,002618 rad, x ≈ 8 000×0,002618 = 20,94 m.
- 14 — Pourquoi le calcul fonctionne
- Pour un petit angle, la longueur d’arc et la tangente sont approximativement égales à Rθ.
- 15 — Contrôle algébrique
- x/R doit redonner environ 0,002618 rad.
- 16 — Estimation mentale
- À 8 km, un millième de radian vaut environ 8 m ; 2,6 milliradians donnent donc un peu plus de 20 m.
- 17 — Interprétation
- Le même défaut de pointage devient plus pénalisant lorsque la cible est éloignée.
- 18 — Ce que le résultat ne prouve pas
- Pour « Erreur transversale de petit angle », le nombre obtenu répond uniquement au modèle « x ≈ R × θ » dans le scénario déclaré. Il ne démontre ni la qualité des données d’entrée ni la validité du modèle dans d’autres conditions.
- 19 — Sensibilité
- x varie linéairement avec R et θ dans le domaine des petits angles.
- 20 — Exercices guidé et autonome
Exercice guidé. R = 5 000 m et θ = 0,10° = 0,001745 rad.
Correction guidée détaillée — ouvrir après avoir essayé
x ≈ 5 000×0,001745 = 8,73 m.
Exercice autonome. R = 12 000 m et θ = 0,05° = 0,000873 rad.
Correction autonome — ouvrir après avoir essayé
x ≈ 12 000×0,000873 = 10,47 m.
- 21 — Décision mission
- Transformer l’exigence de position latérale en exigence de pointage et de navigation.
Entraînement progressif
- Expliquez sans équation quatre notions réellement utilisées dans « Guidage, navigation et contrôle: savoir où l’on est et agir », puis indiquez pour chacune l’observation qui permet de la reconnaître.
- Refaire le calcul avec valeurs déjà converties.
- Recevoir des données inutiles et choisir lesquelles utiliser — module 08 · Entraînement progressif.
- Diagnostiquer un résultat volontairement faux.
- Prendre une décision dans la scène mission en explicitant marge et limite — module 08 · Entraînement progressif.
Gate zéro prérequis
- Avant tout calcul de « Guidage, navigation et contrôle: savoir où l’on est et agir », vérifiez que vous pouvez nommer la grandeur recherchée, l’unité attendue et le phénomène qu’elle représente.
- Je sais lire la relation et les unités — « module 08 ».
- Je sais faire un ordre de grandeur.
- Je sais expliquer une erreur fréquente.
- Je peux refaire un exercice sans copier le résultat — « module 08 ».
1. Décomposer G, N et C
Navigation estime position, vitesse, attitude et parfois biais de capteurs. Guidage génère une référence ou une trajectoire. Contrôle transforme l’erreur entre état estimé et référence en commandes vers roues à réaction, propulseurs, gouvernes ou autres actionneurs. Une panne de navigation peut faire croire au contrôle qu’il corrige une erreur qui n’existe pas.
Le guidage, la navigation et le contrôle forment une boucle mais répondent à trois questions différentes. La navigation estime l’état réel — position, vitesse, attitude et parfois biais de capteurs. Le guidage transforme l’objectif de mission en trajectoire ou attitude de référence. Le contrôle commande les actionneurs pour réduire l’écart entre état estimé et référence. Cette séparation est utile au diagnostic: si le véhicule suit parfaitement une mauvaise référence, le contrôle fonctionne peut-être alors que le guidage est faux. Si la référence est correcte mais l’estimation dérive, le problème est navigation. Une architecture explicable conserve ces frontières dans la télémétrie et dans les modes dégradés.
2. L’unité inertielle mesure des variations, pas une position absolue
Une IMU associe gyromètres et accéléromètres. En intégrant les mesures on propage attitude, vitesse et position, mais les biais s’accumulent. Une erreur constante d’accélération b = 10⁻⁴ m/s² crée après t = 1 000 s une erreur de vitesse approximative Δv = b t = 0,1 m/s. L’erreur de position associée croît encore plus vite. Il faut donc recaler l’inertiel avec des mesures externes.
Une unité inertielle mesure des accélérations spécifiques et des vitesses angulaires. Pour obtenir vitesse, position et attitude, le calculateur intègre ces mesures au cours du temps. Tout biais s’intègre lui aussi. Un accéléromètre présentant seulement 100 micro-g d’erreur — environ 0,000981 m/s² — accumulerait dans un modèle unidimensionnel simplifié près de 0,85 m/s d’erreur de vitesse après 15 minutes. La réalité ajoute rotations, gravité et filtrage, mais le principe reste: une IMU est excellente pour la continuité à court terme, pas pour fournir seule une vérité absolue pendant des jours. Elle doit être recalée par des mesures externes dont l’incertitude est elle aussi connue.
3. Le star tracker fournit une référence d’attitude
Un viseur d’étoiles compare un champ observé à un catalogue et déduit l’orientation. Il est très précis mais peut être aveuglé par le Soleil, une planète brillante ou des contraintes géométriques. Les gyromètres assurent la continuité entre deux solutions stellaires. L’architecture combine ainsi mesure absolue intermittente et propagation rapide.
Un star tracker reconnaît une configuration d’étoiles et fournit une référence d’attitude absolue très précise. Sa mesure dépend cependant de son champ de vue, de la lumière parasite, de la température, de la vitesse angulaire et de la qualité du catalogue. Une étoile occultée ou une exposition au Soleil peut rendre la solution indisponible sans panne matérielle. Le logiciel doit donc distinguer ‘pas de solution’de ‘capteur mort’. Pendant une interruption, l’IMU propage l’attitude avec une incertitude croissante; lorsque le star tracker revient, l’écart est testé avant réintégration. Cette transition évite qu’une première mesure aberrante provoque une commande brutale.
4. Estimer un état consiste à combiner modèle et mesures
Un filtre d’estimation ne « choisit » pas arbitrairement un capteur. Il prédit l’état avec un modèle puis corrige cette prédiction avec des mesures et leurs incertitudes. L’écart mesure–prédiction, appelé résidu ou innovation selon le contexte, aide à détecter les incohérences. Un modèle trop confiant peut rejeter une bonne mesure; un modèle trop vague peut suivre le bruit.
Exercice A — moyenne pondérée intuitive
Deux capteurs donnent 100 et 104. Le premier a une incertitude beaucoup plus faible. La meilleure estimation doit-elle être 102?
Pas nécessairement. Une fusion pondérée donne davantage de poids à la mesure la plus précise. La moyenne simple suppose implicitement des qualités équivalentes, ce qui n’est pas justifié ici.
- Données du cas
- Deux capteurs donnent 100 et 104; le premier est annoncé beaucoup plus précis, mais aucune valeur numérique d’incertitude n’est fournie.
- Relation
- Une fusion pondérée attribue davantage de poids à la mesure la plus précise; avec des variances connues, les poids sont souvent choisis inversement proportionnels aux variances.
- Raisonnement
- La moyenne simple 102 donnerait le même poids aux deux capteurs. Or l’énoncé précise que leurs incertitudes sont très différentes: l’estimation fusionnée doit donc être tirée vers 100, sans qu’une valeur exacte puisse être calculée tant que les incertitudes ne sont pas chiffrées.
- Résultat
- 102 n’est pas nécessairement la meilleure estimation; la valeur pondérée doit être plus proche de 100.
- Contrôle
- Si les deux incertitudes devenaient égales, les poids deviendraient égaux et la fusion retomberait sur la moyenne simple 102.
- Interprétation
- La qualité d’une estimation dépend autant de l’incertitude associée aux mesures que de leurs valeurs brutes; ignorer cette information peut dégrader le guidage.
Un filtre d’état combine un modèle dynamique avec des mesures imparfaites. L’idée centrale n’est pas le nom du filtre mais l’équilibre entre prédiction et preuve. Une mesure assortie d’une grande incertitude doit peu déplacer l’estimation; une mesure précise et cohérente peut la corriger fortement. Le résidu, ou innovation, compare mesure attendue et mesure reçue. Si ce résidu devient statistiquement improbable, il peut signaler capteur dégradé, modèle faux ou manœuvre non modélisée. La covariance représente l’incertitude estimée et ses corrélations. Une bonne chaîne GNC transmet donc l’état et sa confiance, car la même position peut être acceptable pour pointer une antenne et insuffisante pour une descente terminale.
5. L’observabilité dit si l’on peut réellement connaître une grandeur
Un système peut avoir beaucoup de capteurs et rester incapable de distinguer certaines erreurs. Si deux hypothèses produisent exactement les mêmes mesures, la grandeur n’est pas observable avec cette configuration. Changer d’attitude, attendre une géométrie différente ou utiliser une autre technologie peut rendre l’état observable. L’observabilité est donc une propriété de la combinaison dynamique + mesures, pas du nombre de capteurs.
L’observabilité demande si les mesures disponibles permettent réellement de séparer les grandeurs recherchées. Deux capteurs nombreux mais géométriquement équivalents peuvent ne pas apporter deux informations indépendantes. Par exemple, mesurer seulement une distance sans angle laisse plusieurs positions compatibles; répéter la même mesure très vite ne supprime pas cette ambiguïté. Le mouvement du véhicule ou une seconde direction de visée peut rendre l’état observable. Avant d’ajouter un capteur, l’ingénieur demande donc quelle variable nouvelle il contraint. Cette approche évite une redondance de façade où plusieurs instruments partagent le même angle mort, la même référence ou le même modèle d’erreur.
6. Le guidage transforme un objectif en référence atteignable
« Aller vers le site sûr » ne suffit pas. Le guidage tient compte de la dynamique, des limites de poussée, des corridors interdits et des réserves. Une référence impossible peut saturer le contrôle. Une bonne loi de guidage propose une trajectoire compatible avec ce que les actionneurs peuvent réellement produire.
Le guidage produit une consigne qui doit rester dans l’enveloppe physique du véhicule. Une trajectoire mathématiquement élégante peut exiger une accélération, une vitesse angulaire ou une consommation que les actionneurs ne peuvent fournir. Le guidage doit intégrer contraintes de poussée, attitude autorisée, obstacles, réserve de propergol et marges de navigation. Dans une descente, demander un divert trop tard peut saturer les moteurs ou forcer un angle qui dégrade les capteurs. Une méthode saine calcule d’abord l’ensemble atteignable puis choisit la référence à l’intérieur. Le contrôle ne doit pas être chargé de rendre possible une consigne que la physique a déjà rendue impossible.
7. Le contrôle ferme la boucle
Dans une boucle simple, une erreur e = r − y compare la référence r à la sortie mesurée y. Une commande proportionnelle peut prendre la forme u = K e, où K est un gain et u la commande. Augmenter K n’améliore pas indéfiniment le système: délais, saturation, bruit et dynamique non modélisée peuvent provoquer oscillations ou instabilité.
Exercice B — commande proportionnelle
Une erreur angulaire vaut 2° et un contrôleur pédagogique utilise K = 0,5 unité de commande par degré. Quelle commande brute produit-il?
u = K e = 0,5 × 2 = 1 unité. Il faut ensuite vérifier saturation, signe, unités et dynamique réelle de l’actionneur.
- Données du cas
- Exercice B — commande proportionnelle — Une erreur angulaire vaut 2° et un contrôleur pédagogique utilise K = 0,5 unité de commande par degré. Quelle commande brute produit-il?
- Relation
- u = K e = 0,5 × 2 = 1 unité.
- Raisonnement
- u = K e = 0,5 × 2 = 1 unité. Il faut ensuite vérifier saturation, signe, unités et dynamique réelle de l’actionneur.
- Résultat
- u = K e = 0,5 × 2 = 1 unité.
- Contrôle
- Il faut ensuite vérifier saturation, signe, unités et dynamique réelle de l’actionneur.
Le contrôle ferme la boucle en transformant une erreur en commande. Même un exemple simple proportionnel, u = K × e, montre le compromis: un gain K trop faible corrige lentement; trop élevé, il peut exciter délais, flexibilité structurelle, bruit ou saturation. Un véhicule réel ajoute dérivée, intégration, filtres, limitations et dynamique des actionneurs. La stabilité n’est donc pas seulement ‘l’erreur finit par zéro’: il faut vérifier dépassement, temps de réponse, robustesse aux incertitudes et comportement lorsque les capteurs deviennent bruyants. Un mode de survie peut volontairement accepter une précision moindre en échange de marges de stabilité plus grandes et d’une logique plus simple.
8. Les actionneurs ont des limites et peuvent saturer
Une roue à réaction peut accumuler du moment cinétique et atteindre sa vitesse limite; un propulseur possède une impulsion minimale et consomme du propergol. Le contrôle doit connaître ces contraintes. Lorsqu’un actionneur sature, continuer à demander davantage n’ajoute plus d’autorité et peut faire diverger l’erreur.
Les actionneurs transportent leurs propres ressources et limites. Une roue à réaction stocke du moment cinétique jusqu’à saturation; un propulseur consomme du propergol et possède une impulsion minimale; un moteur de cardan a une course et une vitesse; un magnétocoupleur dépend du champ local et devient inutile loin d’un corps magnétisé. Une commande GNC doit connaître ces limites. Lorsque les roues approchent de la saturation, une désaturation transfère le moment à un autre actionneur. La planification doit choisir un moment où cette opération ne perturbe pas une observation ou une manœuvre. L’autorité de contrôle est donc une ressource à budgéter comme l’énergie.
9. FDIR GNC: ne pas laisser un capteur faux commander le véhicule
Le FDIR surveille résidus, cohérence entre capteurs, dynamique attendue et états de santé. Trois capteurs identiques ne constituent pas une protection parfaite s’ils partagent le même logiciel ou la même perturbation. L’indépendance des références — inertielle, stellaire, radio, optique, terrain — peut être plus utile que la simple duplication.
Le FDIR GNC ne consiste pas à voter aveuglément entre trois capteurs. Trois instruments identiques peuvent partager le même logiciel, la même alimentation, le même catalogue ou le même environnement lumineux et donc la même cause commune. Une meilleure stratégie compare des preuves de nature différente: inertiel, stellaire, solaire, radio, dynamique attendue. Elle examine aussi la cohérence temporelle. Un capteur qui saute brutalement tandis que les autres et les actionneurs restent cohérents devient suspect; une divergence progressive commune peut plutôt révéler un modèle erroné. L’isolation doit préserver suffisamment d’information pour le mode suivant, sinon le diagnostic crée lui-même une perte de contrôle.
10. Scénario: star tracker indisponible pendant une manœuvre
Le véhicule conserve l’attitude en propageant les gyromètres, mais l’incertitude croît. La procédure définit combien de temps cette propagation reste acceptable, quelles activités sont suspendues et quelle autre référence peut recaler l’attitude. Le mode dégradé doit être lié à un domaine de validité quantifié, pas à la formule « fonctionner en inertiel ».
Pendant une manœuvre sans star tracker, l’IMU peut maintenir l’attitude pendant un temps limité, mais l’incertitude augmente. Le véhicule doit donc connaître à l’avance la précision minimale requise pour chaque phase. Une orientation solaire grossière peut tolérer plusieurs dixièmes de degré; une poussée directionnelle précise peut exiger bien mieux. Si l’incertitude franchit le seuil de la manœuvre, la bonne décision peut être d’interrompre et de retrouver une référence plutôt que de continuer ‘à l’estime’. Le scénario d’entraînement doit inclure la récupération du capteur, le test de cohérence, la réinitialisation contrôlée du filtre et la preuve que l’actionneur n’a pas saturé pendant l’intervalle.
Étude guidée — un filtre qui devient trop confiant
Imaginez un estimateur d’attitude dont la covariance diminue progressivement parce que les mesures du star tracker sont très stables. Puis une réflexion parasite crée un biais faible mais persistant que le filtre n’a pas modélisé. Si le logiciel devient excessivement confiant, il peut rejeter une mesure inertielle correcte comme ‘incohérente’. Le danger vient alors moins du bruit que d’une mauvaise représentation de l’incertitude. Le diagnostic doit comparer innovation, contexte capteur et références indépendantes avant d’isoler une voie.
Une stratégie de récupération peut augmenter temporairement l’incertitude déclarée, réduire la pondération du star tracker puis utiliser le Soleil ou une géométrie radio pour trancher. Le filtre n’est pas seulement un algorithme de précision; c’est un arbitre de confiance. Une mission robuste surveille donc aussi la cohérence statistique de ses résidus au cours du temps.
L’exercice demande de distinguer trois pannes: mesure fausse, modèle dynamique faux et covariance trop optimiste. Elles peuvent produire le même symptôme — un grand résidu — mais exigent des réponses différentes. Cette distinction protège contre le réflexe consistant à remplacer le capteur le plus visible alors que le problème peut être dans le logiciel.
11. Mini-projet: construire une chaîne de preuve GNC
- Choisissez une grandeur à contrôler: attitude, altitude ou position.
- Listez les capteurs qui l’observent directement ou indirectement.
- Écrivez la référence du guidage.
- Identifiez l’actionneur.
- Ajoutez une saturation et un capteur perdu.
- Expliquez comment le système détecte la dégradation et dans quel état sûr il passe.
Vous devez pouvoir montrer la chaîne complète de la mesure à l’effet physique.
12. Atelier mission — détecter une dérive inertielle sans fausse alarme
Un biais de gyromètre de seulement 0,01°/h paraît minuscule. Après 24 h sans recalage, l’ordre de grandeur de dérive angulaire atteint 0,24°. Cette multiplication simple, Δθ ≈ b × t, utilise Δθ comme erreur d’angle, b comme biais angulaire par unité de temps et t comme durée. Dans une navigation réelle, le filtre estime le biais et l’attitude ensemble; le calcul montre pourquoi une référence absolue périodique reste précieuse.
Imaginez maintenant que le star tracker et l’IMU divergent lentement. Le système examine d’abord la géométrie: l’étoile de référence est-elle masquée? le viseur est-il proche d’une limite thermique? l’IMU vient-elle de subir une manœuvre? Puis il compare une troisième information indépendante, par exemple le Soleil ou une mesure radio. Déclarer immédiatement « IMU fautive » éliminerait peut-être le seul capteur encore sain.
Le diagnostic GNC doit conserver la notion de confiance. Une estimation peut rester utilisable avec une incertitude croissante pour orienter des panneaux solaires, mais ne plus être assez bonne pour une manœuvre fine. Les seuils opérationnels sont donc attachés aux activités.
13. Revue de stabilité, saturation et retour au nominal
Lorsqu’un contrôleur sature un actionneur, l’erreur peut continuer d’augmenter même si la commande calculée devient plus forte. Une stratégie anti-windup, une limitation de référence ou un changement de mode peut être nécessaire selon le type de contrôleur. Le cours ne cherche pas à synthétiser un PID complet; il faut retenir qu’un actionneur réel possède amplitude, vitesse, énergie et durée de fonctionnement limitées.
Après récupération d’un capteur, on ne le réintroduit pas nécessairement instantanément avec un poids maximal. La mesure peut être testée, comparée aux autres références puis réintégrée progressivement. Le retour au nominal est une transition contrôlée. Demandez toujours: quelle preuve autorise la réintégration, quel saut d’état est acceptable, et que fait le véhicule si les mesures divergent de nouveau?
Sources et références
Complément primaire vérifié: NASA NTRS — State-of-the-Art Small Spacecraft Technology
Studio d’ingénierie — relier erreur angulaire et sécurité
À 8 km d’une cible, une erreur angulaire de 0,15° vaut θ = 0,15×π/180 ≈ 0,00262 rad. Pour de petits angles, l’erreur transversale est approximativement x = Rθ = 8 000×0,00262 ≈ 21 m. Ici R est la distance en mètres et θ l’angle en radians. Le calcul montre pourquoi une erreur qui paraît minuscule sur un capteur peut devenir une erreur de plusieurs dizaines de mètres au sol.
Le scénario ajoute 200 ms de latence de traitement et limite un actionneur à 80 % de son autorité nominale. L’élève doit dire si l’erreur reste observable et récupérable avant la prochaine barrière de décision. Il doit proposer au moins deux vérifications indépendantes — par exemple innovation du filtre et cohérence avec une mesure optique — puis définir la condition qui fait basculer le système vers une trajectoire plus conservatrice.
Termes de la progression. boucle de rétroaction